ใช้ออโตไพลอต N7 ควบคุม UGV ตีนตะขาบสำหรับงานตรวจสอบด้วย ArduPilot Rover
SIYI จำลองการติดตั้งออโตไพลอต N7, UniRC 7 และ A8 mini บน UGV ตีนตะขาบสำหรับงานตรวจสอบที่ใช้เฟิร์มแวร์ ArduPilot Rover สรุปชุดอุปกรณ์ ขั้นตอน และสิ่งที่ได้จากระบบของโดรน
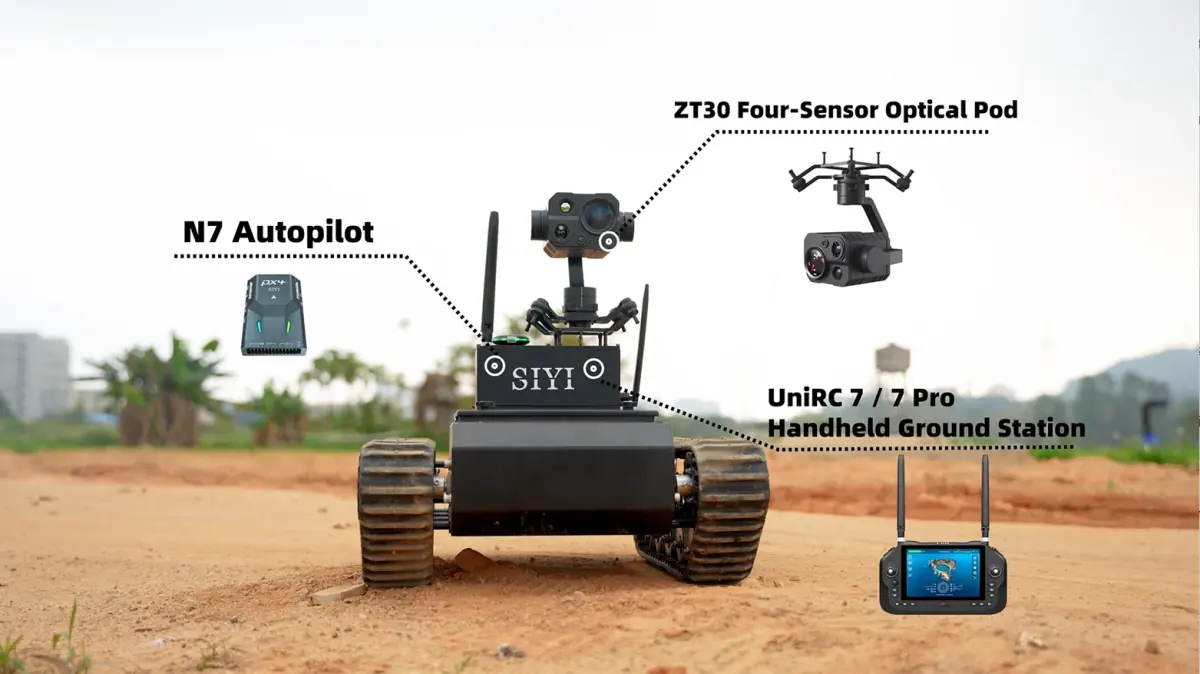
ระบบควบคุมการบินของโดรนเป็นเทคโนโลยีที่พัฒนาจนลงตัวแล้ว แต่ตัวควบคุมสำหรับยานยนต์ภาคพื้นยังไม่เป็นเช่นนั้น ในบทความที่เผยแพร่เมื่อวันที่ 1 กันยายน 2025 SIYI อธิบายการนำออโตไพลอต N7 ซึ่งรองรับอีโคซิสเต็มโอเพนซอร์ส มาใช้เป็นตัวควบคุมของยานยนต์ภาคพื้นไร้คนขับ (UGV) แบบตีนตะขาบสำหรับงานตรวจสอบ SIYI ระบุว่าเริ่มศึกษาการใช้ N7 กับยานภาคพื้นและยานผิวน้ำร่วมกับทีมของลูกค้าตั้งแต่ต้นปี 2025
SIYI ระบุว่าตัวอย่างนี้เป็นการพัฒนาแบบจำลอง (simulated development) หรือกล่าวได้ว่าเป็นการทดลองอินทิเกรตระบบ ไม่ใช่ยานของลูกค้าที่ใช้งานจริงในสนาม และบทความต้นทางไม่ได้ให้ผลการทดสอบ
ความท้าทายในการควบคุม UGV
- พื้นที่ขรุขระ: ทางลาด ทางโคลน และสิ่งกีดขวาง ต้องการการควบคุมที่แม่นยำและตอบสนองไว เพื่อไม่ให้ยานหลุดจากแนวเส้นทางที่ตั้งใจไว้
- เสถียรภาพและความปลอดภัย: สัญญาณรบกวนที่ระดับพื้นดินแรงกว่า ตัวควบคุมจึงต้องทนต่อการรบกวนได้โดยไม่ค้างหรือล่ม
- การต่อขยาย: งานพ่นสาร เก็บเกี่ยว และตรวจสอบ ต่างมีอุปกรณ์เฉพาะของตัวเอง จึงต้องมีอินเทอร์เฟซ I/O จำนวนมาก
- อีโคซิสเต็มจำกัด: ตัวควบคุมและซอฟต์แวร์มีให้เลือกน้อยกว่าฝั่งโดรน และผลิตภัณฑ์ระบบปิดทำให้พัฒนาและอัปเกรดอย่างรวดเร็วได้ยาก
ชุดอุปกรณ์และขั้นตอนการอินทิเกรต
การทดลองนี้ใช้ส่วนประกอบหลัก 5 รายการ
- แชสซี UGV ตีนตะขาบสำหรับงานตรวจสอบ
- สถานีควบคุมภาคพื้นดินแบบมือถือ UniRC 7 พร้อมชุดภาคอากาศ (Air Unit)
- โมดูล GPS
- ออโตไพลอต N7
- กล้องกิมบอล A8 mini
SIYI ระบุขั้นตอนการอินทิเกรตไว้ 4 ขั้น และประเมินว่าใช้เวลาไม่ถึง 5 นาที
- ดาวน์โหลดชุดเฟิร์มแวร์ ArduPilot สำหรับ N7 จากเว็บไซต์ของ SIYI
- ติดตั้งเฟิร์มแวร์ Rover ผ่านซอฟต์แวร์ Mission Planner
- คาลิเบรตเซนเซอร์วัดความเร่งและเข็มทิศ โดย SIYI แนะนำให้หมุนยานทั้งคันเพื่อลดผลจากสัญญาณรบกวนทางแม่เหล็ก
- ตั้งค่าปุ่มบนรีโมตคอนโทรล
จากนั้นผู้ควบคุมจะขับยานผ่าน UniGCS ซึ่งใช้อินเทอร์เฟซเดียวได้ทั้งกับ UAV, UGV และ USV
สิ่งที่ตัวควบคุมระดับโดรนมอบให้ยานภาคพื้นและยานผิวน้ำ
SIYI ให้เหตุผลว่าผู้พัฒนา UGV หรือเรือไร้คนขับ (USV) สามารถต่อยอดจากอีโคซิสเต็มควบคุมการบินที่ลงตัวแล้ว แทนการพึ่งตัวควบคุมระบบปิด ArduPilot และ PX4 มีชุมชนนักพัฒนาที่คึกคัก พร้อมคู่มือและปลั๊กอิน ส่วนฮาร์ดแวร์ระดับโดรนมีอินเทอร์เฟซสำหรับอุปกรณ์อย่างกล้องอินฟราเรด, LiDAR และ flow sensor รวมถึงอัลกอริทึมควบคุมที่ผ่านการใช้งานจริงมาแล้ว และ IMU แบบมีชุดสำรอง สำหรับ N7 บทความต้นทางระบุข้อมูลดังนี้
- โปรเซสเซอร์: STM32H743IIK6 (480 MHz, แฟลช 2 MB, RAM 1 MB) พร้อมโคโปรเซสเซอร์ STM32F103
- ระบบสำรอง: IMU 2 ชุด และแมกนีโตมิเตอร์ 2 ชุด โดยอยู่ในโมดูล GPS 1 ชุด และบนบอร์ด 1 ชุด
- สภาพอากาศเย็น: IMU แบบมีระบบทำความร้อนช่วยให้ทำงานได้ที่ -20°C
- การระบุตำแหน่ง: ความแม่นยำระดับเซนติเมตรเมื่อใช้ร่วมกับโมดูลระบุตำแหน่ง RTK ของ SIYI และสถานีฐาน F9P RTK
- ภารกิจอัตโนมัติ: กำหนดจุดเวย์พอยต์บนแผนที่ แล้วสั่งเริ่มภารกิจหรือกลับจุดเริ่มต้นได้ด้วยการกดครั้งเดียว
SIYI ประเมินว่าการต่อยอดจากอีโคซิสเต็มควบคุมการบินของ UAV ช่วยลดระยะเวลาพัฒนา UGV และ USV ได้ราว 60% ตัวเลขนี้เป็นการประเมินของบริษัทเอง บทความต้นทางไม่ได้แสดงวิธีวัด
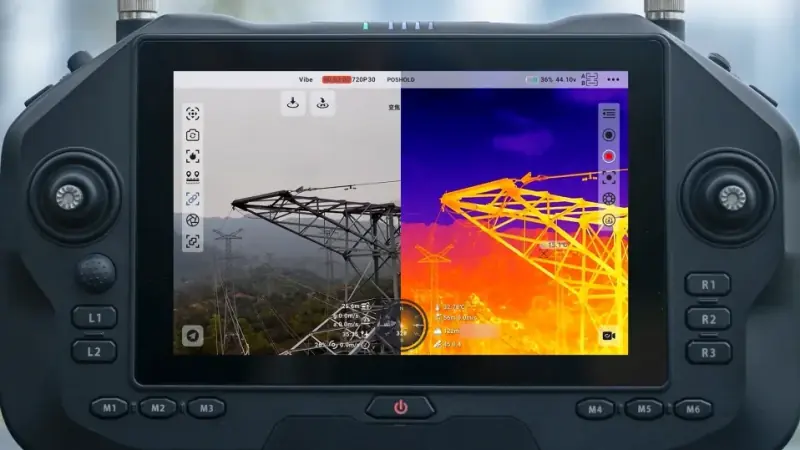
ด้านซอฟต์แวร์ บทความระบุฟังก์ชันของ UniGCS เช่น การติดตามเป้าหมายด้วย AI การแสดงภาพแสงปกติคู่กับภาพความร้อนแบบแบ่งจอ เลเซอร์วัดระยะ และการกำหนดรั้วเสมือน (Geofence) เอง หากต้องการหารือเกี่ยวกับโครงการยานภาคพื้นหรือยานผิวน้ำ ติดต่อเรา
บทความนี้สรุปและเรียบเรียงจากรายงานที่ SIYI เผยแพร่ อ่านต้นฉบับบนเว็บไซต์ SIYI