โดรนลาดตระเวนป่าและเฝ้าระวังสัตว์ป่าด้วย ZT30, UniRC 7 Pro และ N7
SIYI อธิบายการใช้กล้องกิมบอลภาพความร้อน ZT30 สถานีควบคุม UniRC 7 Pro ออโตไพลอต N7 และ UniGCS กับโดรนลาดตระเวนป่าและเฝ้าระวังสัตว์ป่า พร้อมผลที่ SIYI ระบุ
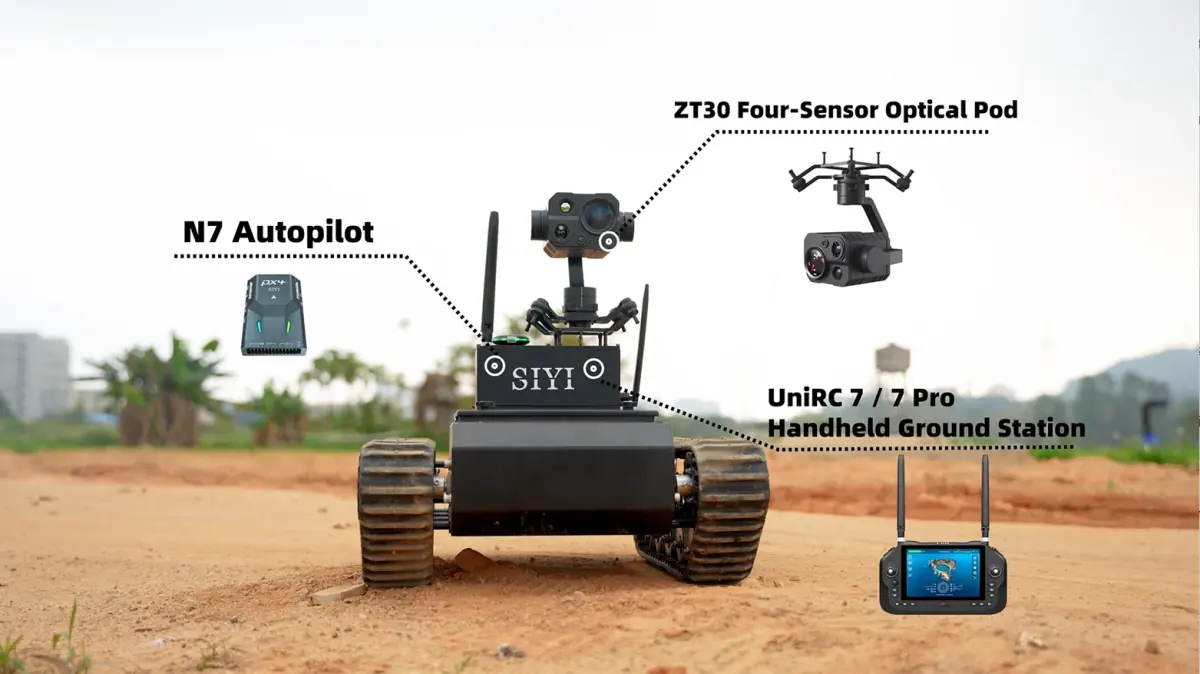
การลาดตระเวนป่าเป็นงานที่ยากสำหรับโดรน (UAV) เพราะเรือนยอดไม้บังสิ่งที่อยู่บนพื้น ต้นไม้ทำให้สัญญาณวิทยุอ่อนลง ส่วนลมภูเขาและสภาพธรณีวิทยาของพื้นที่ก็ทำให้บินให้นิ่งได้ยาก ในบทความที่เผยแพร่เมื่อวันที่ 21 กรกฎาคม 2025 SIYI อธิบายการนำผลิตภัณฑ์ 4 ตัวมาใช้ร่วมกันในงานลาดตระเวนป่าและเฝ้าระวังสัตว์ป่า ได้แก่ สถานีควบคุมภาคพื้นดินแบบมือถือ UniRC 7 Pro กล้องกิมบอล ZT30 ออโตไพลอต N7 และซอฟต์แวร์ UniGCS
บทความของ SIYI ปูพื้นว่าหน่วยงานป่าไม้ใช้โดรนติดตามการกระจายตัวของสัตว์ป่า การเปลี่ยนแปลงของประชากร และถิ่นอาศัย โดยรบกวนสัตว์น้อย และโดรนติดกล้องถ่ายภาพความร้อนถูกใช้สนับสนุนงานปราบปรามการลักลอบล่าสัตว์ในพื้นที่อย่างเทือกเขาฉินหลิ่ง เทือกเขาต้าซิงอันหลิ่ง (Greater Khingan) และสิบสองปันนาของจีน เนื้อหาต่อจากนี้เป็นคำอธิบายโซลูชันของ SIYI ไม่ใช่บันทึกของโครงการใดโครงการหนึ่ง
ทำไมการลาดตระเวนป่าจึงยาก
- เรือนยอดไม้: พุ่มใบหนาทึบบังมุมมองของกล้องแสงปกติ
- สัญญาณอ่อน: ต้นไม้ดูดซับคลื่นวิทยุ สัญญาณภาพและสัญญาณควบคุมจึงขาดหายได้ง่าย
- ภูมิประเทศ: กระแสลมปั่นป่วนในพื้นที่ภูเขากระทบเสถียรภาพการบิน และแหล่งแร่อาจก่อสัญญาณรบกวนทางแม่เหล็ก
- ความยากในการใช้งาน: ระบบโอเพนซอร์สอาจซับซ้อนเกินไปสำหรับเจ้าหน้าที่พิทักษ์ป่าหน้างาน
แต่ละส่วนประกอบช่วยแก้ปัญหาอย่างไร
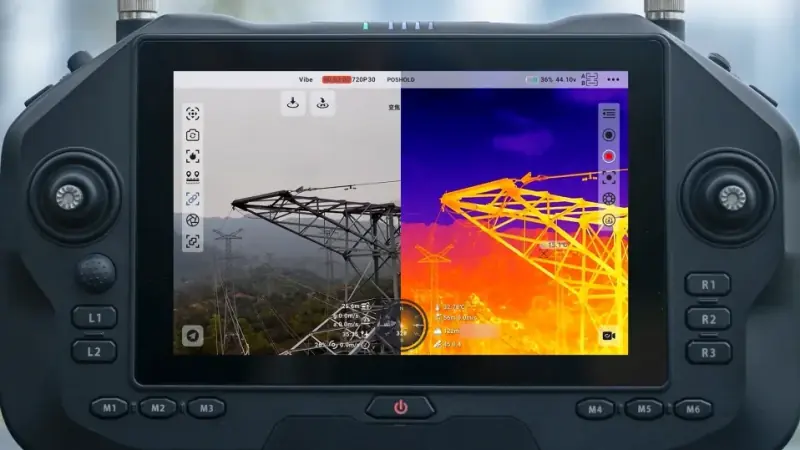
UniRC 7 Pro ดูแลเรื่องการเชื่อมต่อ สถานีควบคุมรุ่นนี้สลับระหว่างย่าน 2.4 GHz กับ 5 GHz โดยอัตโนมัติเพื่อเลี่ยงสัญญาณรบกวน มีจอยสติกสำหรับกิมบอลโดยเฉพาะ ช่วยให้ผู้ควบคุมจับเป้าหมายไว้ในภาพได้ระหว่างบิน และมีโหมดผู้ควบคุม 2 คนที่แบ่งหน้าที่ระหว่างนักบินกับผู้ควบคุมเพย์โหลด
ระยะส่งสัญญาณตามที่แหล่งข้อมูลระบุ: SIYI ระบุตัวเลข 40 km สำหรับ UniRC 7 Pro และอ้างผลทดสอบยืนยันที่ 12.5 km เมื่อบินสูง 200 m และ 20 km เมื่อบินสูง 500 m โดยไม่ได้ระบุเงื่อนไขของตัวเลข 40 km
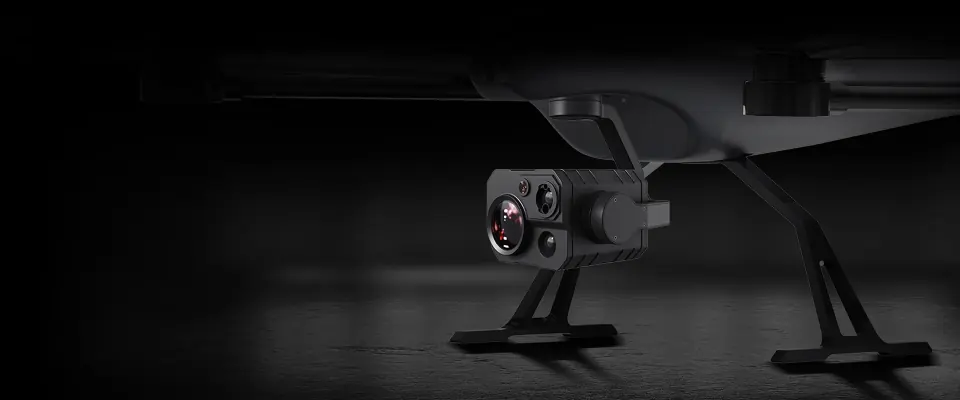
ZT30 ทำหน้าที่เป็นเพย์โหลดสังเกตการณ์ กล้องกิมบอล 4 เซนเซอร์ตัวนี้ประกอบด้วยกล้องมุมกว้าง กล้องซูมที่มีซูมออปติคัล 30x และซูมไฮบริด 180x กล้องถ่ายภาพความร้อน 640×512 และเลเซอร์วัดระยะ ตามคำอธิบายของ SIYI การดูภาพความร้อนคู่กับภาพแสงปกติช่วยให้ตรวจพบสัตว์หรือผู้ลักลอบล่าสัตว์ที่ซ่อนอยู่ ซูมออปติคัลช่วยระบุเป้าหมาย และเลเซอร์วัดระยะให้พิกัดของจุดที่พบ
N7 ช่วยให้อากาศยานบินนิ่ง ออโตไพลอตรุ่นนี้มี IMU 2 ชุดทำงานสำรองกัน มีแมกนีโตมิเตอร์ 2 ชุดเพื่อรับมือสัญญาณรบกวนทางแม่เหล็ก และมี IMU แบบมีระบบทำความร้อนสำหรับใช้งานที่ -20°C SIYI ยังกล่าวถึงการระบุตำแหน่งด้วย RTK ความแม่นยำระดับเซนติเมตรสำหรับรักษาตำแหน่งในหุบเขาที่ลมปั่นป่วน
UniGCS ทำให้ใช้งานง่ายขึ้น ซอฟต์แวร์สถานีควบคุมภาคพื้นดินตัวนี้พัฒนาบนอีโคซิสเต็มโอเพนซอร์ส ArduPilot และ PX4 และใช้ได้กับผลิตภัณฑ์ที่ใช้ MAVLink มีเส้นทางลาดตระเวนอัตโนมัติพร้อมการขึ้นบินและลงจอดด้วยปุ่มเดียว การบินกลับอัตโนมัติเมื่อมีการแจ้งเตือนสำคัญ และหน้าจอเดียวที่แสดงความเร็วอากาศ (Airspeed) ความสูง และข้อมูลลม
ผลในการปฏิบัติงานตามที่ SIYI ระบุ
SIYI ระบุว่าชุดอุปกรณ์นี้ถูกใช้แล้วในหลายสิบโครงการ เจ้าหน้าที่พิทักษ์ป่าสำรวจจากที่ทำการได้ จึงลดการเข้าไปในพื้นที่อันตราย และตอบสนองต่อเหตุได้เร็วขึ้น ทั้งหมดนี้เป็นข้อมูลจากผู้ผลิตเอง บทความต้นทางไม่ได้ระบุชื่อโครงการ สถานที่ หรือหน่วยงานผู้ใช้ และไม่ได้ให้ผลการวัด
สำหรับงานที่เกี่ยวข้อง ดูหน้างานรักษาความปลอดภัยและงานตรวจสอบ หากต้องการหารือเรื่องการจัดชุดอุปกรณ์สำหรับอากาศยานของคุณ ติดต่อเรา
บทความนี้สรุปและเรียบเรียงจากรายงานที่ SIYI เผยแพร่ อ่านต้นฉบับบนเว็บไซต์ SIYI