ซ้อมตรวจเสาส่งไฟฟ้าแรงสูงด้วยโดรนและกล้องกิมบอล 4 เซนเซอร์ ZT30
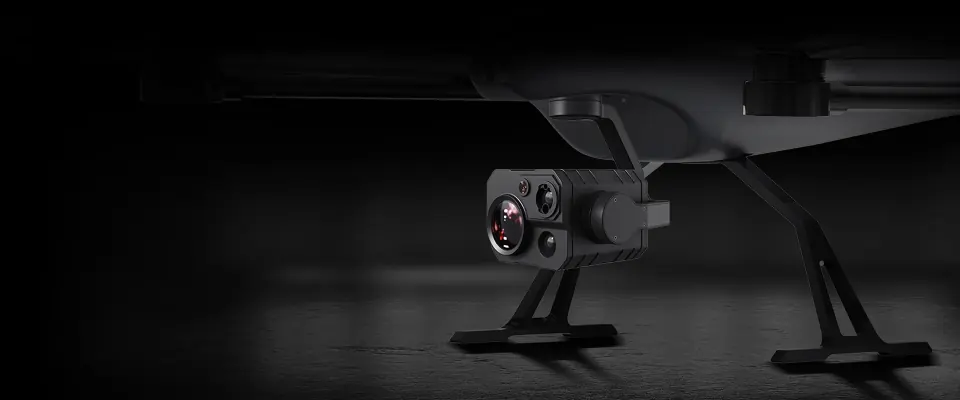
ในการซ้อมตามคำเชิญของพาร์ตเนอร์เมื่อกรกฎาคม 2025 ทีม SIYI ใช้กล้องกิมบอล ZT30 บนโดรนมัลติโรเตอร์ตรวจเสาส่งไฟฟ้าแรงสูงด้วยกล้องซูมและภาพความร้อน
การตรวจเสาส่งไฟฟ้าแรงสูงด้วยโดรน (UAV) คือการมองหาจุดบกพร่องขนาดเล็กจากระยะปลอดภัย ในสภาพแวดล้อมที่มีสนามแม่เหล็กไฟฟ้ากำลังสูง เดือนกรกฎาคม 2025 ทีมงาน SIYI ร่วมกับช่างเทคนิคของลูกค้าจัดการซ้อมปฏิบัติจริงตามคำเชิญของพาร์ตเนอร์ โดยใช้กล้องกิมบอลหลายเซนเซอร์ ZT30 บนโดรนมัลติโรเตอร์ระดับอุตสาหกรรมทำงานตรวจสอบเสาส่งอย่างละเอียด SIYI เผยแพร่รายละเอียดเมื่อวันที่ 1 กันยายน 2025
งานครั้งนี้เป็นการซ้อม ไม่ใช่การนำไปใช้งานเชิงพาณิชย์ และผลที่กล่าวถึงต่อไปนี้เป็นข้อมูลตามที่ SIYI รายงาน
โจทย์ของงานตรวจ: ความท้าทาย 4 ข้อ
- ภาพไม่ชัด: รอยร้าวขนาดเล็ก สลักที่หลุดหาย และจุดสนิม มองเห็นได้ยากจากระยะปลอดภัย อีกทั้งแรงสั่นและลมยังทำให้ภาพเบลอเมื่อซูมสุด
- จุดบกพร่องที่ซ่อนอยู่: ความร้อนผิดปกติ เช่น ที่แผ่นต่อสายของแคลมป์รับแรงดึง (tension clamp) มองไม่เห็นด้วยตาเปล่า จึงต้องอาศัยเซนเซอร์ภาพความร้อน
- ประสิทธิภาพต่ำ: งานตรวจมีปริมาณมากและซับซ้อน ผู้ควบคุมจึงต้องมีตัวช่วยคัดกรองข้อมูลที่สำคัญ
- สัญญาณรบกวนแม่เหล็กไฟฟ้า: สนามแม่เหล็กไฟฟ้ากำลังสูงรอบสายส่งแรงสูงอาจรบกวนการควบคุมกิมบอล ระบบส่งสัญญาณภาพ และเซนเซอร์
อุปกรณ์ที่ใช้ในการซ้อม
ZT30 ติดตั้งบนโดรนมัลติโรเตอร์ระดับอุตสาหกรรม Reebot Robotics UniDrone E900 และควบคุมด้วยสถานีควบคุมภาคพื้นดินแบบมือถือ UniRC 7 Pro ซึ่งใช้ซอฟต์แวร์สถานีควบคุมภาคพื้นดิน UniGCS
| รายการ | รายละเอียดตามแหล่งข้อมูล |
|---|---|
| เซนเซอร์ของ ZT30 | กล้องมุมกว้าง กล้องซูม กล้องถ่ายภาพความร้อน และเลเซอร์วัดระยะ |
| ซูม | ซูมออปติคัล 30x, ซูมไฮบริด 180x |
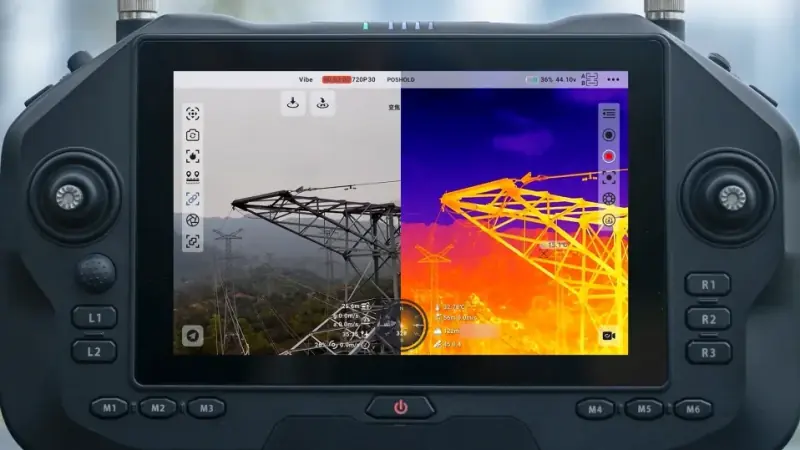
| ภาพความร้อน | 640×512 แสดงแบบแบ่งจอคู่กับภาพแสงปกติ วัดอุณหภูมิแบบจุด แบบพื้นที่ และทั้งภาพ |
| ฟังก์ชันของ UniGCS | วางแผนเส้นทาง แสดงวิดีโอ 2 ช่อง สั่งถ่ายภาพ บันทึกวิดีโอ ควบคุมกิมบอล และใช้ภาพความร้อนด้วยปุ่มเดียว |
ขั้นตอนการตรวจ
- ตรวจระบบและขึ้นบิน: ติดตั้ง ZT30 บน E900 ด้วยฐานยึดแบบถอดเร็วพร้อมตัวกันสั่น เมื่อตรวจแบตเตอรี่ ความแน่นหนาของชิ้นส่วน และเลนส์ รวมถึงจับคู่ความถี่เรียบร้อยแล้ว โดรนขึ้นบินจากพื้นที่โล่ง
- ตรวจด้วยภาพแสงปกติ: การซูมด้วยกำลังขยายสูงทำให้เห็นคราบสกปรกสะสมและตุ้มถ่วงน้ำหนักเป็นสนิม นอกจากนี้ยังพบลูกถ้วยฉนวนชำรุดและตัวหน่วงการสั่น (vibration damper) เคลื่อนจากตำแหน่ง ส่วนการกวาดภาพด้วยกล้องมุมกว้างพบป้ายลำดับเฟสที่หลุดห้อยอยู่ และรังนกบนยอดเสา
- ตรวจด้วยภาพความร้อน: ทีมงานใช้มุมมองแบ่งจอของ UniGCS ซึ่งซูมภาพทั้งสองไปพร้อมกัน ตรวจอุณหภูมิตามจุดสำคัญ และไม่พบความร้อนผิดปกติที่แผ่นต่อสายของแคลมป์รับแรงดึงหรือที่โครงสร้างเสา
- บินกลับและจัดเก็บข้อมูล: หลังลงจอด ทีมงานส่งออกภาพแสงปกติและภาพความร้อนเพื่อวิเคราะห์และใช้เปรียบเทียบย้อนหลัง
สิ่งที่การซ้อมแสดงให้เห็น
SIYI สรุปผลโดยเทียบกับความท้าทายทั้ง 4 ข้อ ด้านความคมชัด SIYI ระบุว่าซูมออปติคัล 30x ร่วมกับภาพระดับ 4K และกิมบอลกันสั่น 3 แกน ช่วยให้เห็นรายละเอียดชัดแม้ซูมสุด ส่วนแกน Yaw ที่หมุนได้ไม่จำกัดทำให้มองได้รอบ 360° สำหรับจุดบกพร่องที่ซ่อนอยู่ การแสดงภาพแบบแบ่งจอและซูมพร้อมกันช่วยให้เปรียบเทียบอุณหภูมิได้อย่างมีประสิทธิภาพ
ด้านประสิทธิภาพ SIYI ระบุว่า ZT30 จดจำชิ้นส่วนอย่างลูกถ้วยฉนวนได้เมื่อใช้ร่วมกับ AI Tracking Module II ทั้งนี้โมดูลดังกล่าวไม่ได้อยู่ในรายการอุปกรณ์ของการซ้อม ส่วนเรื่องสัญญาณรบกวน SIYI รายงานว่าไม่พบอาการภาพกะพริบหรือสัญญาณขาดหาย
ข้อสังเกตทั้งหมดมาจากการซ้อมเพียงครั้งเดียวตามรายงานของ SIYI ซึ่งไม่มีตัวเลขอัตราการตรวจพบหรือเวลาที่ลดได้ จึงเป็นตัวอย่างขั้นตอนการทำงาน ไม่ใช่ผลทดสอบเชิงเปรียบเทียบ
หากวางแผนระบบลักษณะเดียวกัน ดูกล้องกิมบอลรุ่นอื่น หรือติดต่อเรา พร้อมข้อมูลอากาศยานและสิ่งที่ต้องการตรวจ
บทความนี้สรุปและเรียบเรียงจากรายงานที่ SIYI เผยแพร่ อ่านต้นฉบับบนเว็บไซต์ SIYI