​อ⁠อ⁠โ⁠ต⁠ไ⁠พ⁠ล⁠อ⁠ต​ · ระบบควบคุมการบิน (Flight Controller)

UniFC 6 PICO ระบบควบคุมการบินขนาดกะทัดรัด

​อ⁠อ⁠โ⁠ต⁠ไ⁠พ⁠ล⁠อ⁠ต​ขนาดเล็กสำหรับ ArduPilot / PX4 ใช้ STM32H7 มี IMU คู่ ​บ⁠า⁠ร⁠อ⁠มิ⁠เ⁠ต⁠อ⁠ร์​คู่ และ Ethernet 100 Mbps

UniFC 6 PICO ระบบควบคุมการบินขนาดกะทัดรัด

ภาพรวม

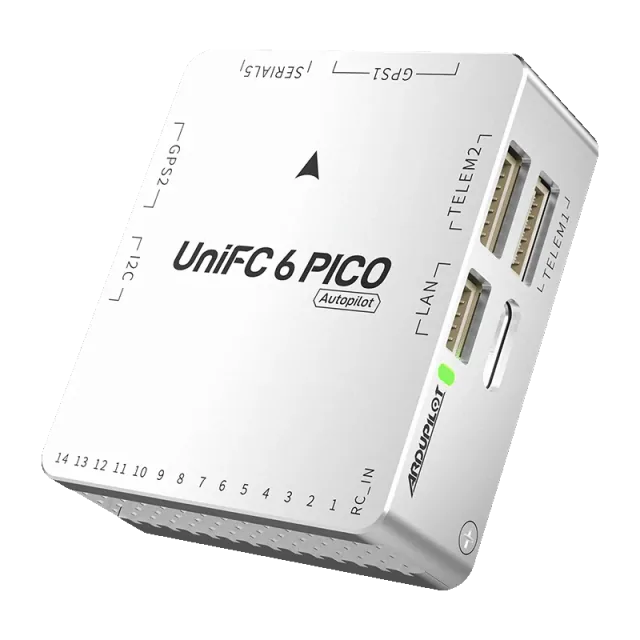
UniFC 6 PICO เป็น​อ⁠อ⁠โ⁠ต⁠ไ⁠พ⁠ล⁠อ⁠ต​ขนาด 49 x 42.6 x 16.2 mm หนักประมาณ 40 g ใช้​เ⁠ฟิ⁠ร์⁠ม⁠แ⁠ว⁠ร์​ ArduPilot หรือ PX4 บน​โ⁠ป⁠ร⁠เ⁠ซ⁠ส⁠เ⁠ซ⁠อ⁠ร์​ STM32H7 ความถี่ 480 MHz มี IMU และ​บ⁠า⁠ร⁠อ⁠มิ⁠เ⁠ต⁠อ⁠ร์​อย่างละ 2 ชุด พร้อมระบบอุ่น IMU มี UART 5 พอร์ต CAN 2 พอร์ต เอาต์พุต PWM 14 ช่อง และ Ethernet 100 Mbps ใช้ได้กับ​โ⁠ด⁠ร⁠น​หลายใบพัด เครื่องบินปีกตรึง VTOL ​เ⁠ฮ⁠ลิ⁠ค⁠อ⁠ป⁠เ⁠ต⁠อ⁠ร์​ ​ย⁠า⁠น⁠ย⁠น⁠ต์​ภาคพื้น​ไ⁠ร้⁠ค⁠น⁠ขั⁠บ​ (UGV) และเรือ​ไ⁠ร้⁠ค⁠น⁠ขั⁠บ​ (USV)

  • ​โ⁠ป⁠ร⁠เ⁠ซ⁠ส⁠เ⁠ซ⁠อ⁠ร์​ STM32H7 480 MHz
  • IMU 2 ชุด + ​บ⁠า⁠ร⁠อ⁠มิ⁠เ⁠ต⁠อ⁠ร์​ 2 ชุด
  • 49 x 42.6 x 16.2 mm ประมาณ 40 g
UniFC 6 PICO — ออโตไพลอต

คุณสมบัติเด่น

  • ​โ⁠ป⁠ร⁠เ⁠ซ⁠ส⁠เ⁠ซ⁠อ⁠ร์​ STM32H7 ความถี่ 480 MHz

    ใช้ STM32H743IIK6 (Arm Cortex-M7 แบบ 32 บิต) ความถี่ 480 MHz หน่วยความจำแฟลช 2 MB และ RAM 1 MB มีทรัพยากรเหลือสำหรับพัฒนา​ฟั⁠ง⁠ก์⁠ชั⁠น​เพิ่มเติม

  • IMU และ​บ⁠า⁠ร⁠อ⁠มิ⁠เ⁠ต⁠อ⁠ร์​สำรองอย่างละ 2 ชุด

    IMU รุ่น ICM45686 กับ BMI088 และ​บ⁠า⁠ร⁠อ⁠มิ⁠เ⁠ต⁠อ⁠ร์​ ICP20100 จำนวน 2 ตัว ทำงานสำรองกันเมื่อ​เ⁠ซ⁠น⁠เ⁠ซ⁠อ⁠ร์​ตัวใดขัดข้องชั่วคราว ระบบอุ่น IMU รักษาอุณหภูมิให้คงที่ ลดค่าคลาดเคลื่อนจากอุณหภูมิ (Temperature Drift) ในที่เย็น

  • UART 5 พอร์ต I2C 3 พอร์ต CAN 2 พอร์ต PWM 14 ช่อง

    นอกจากนี้ยังมีอินพุต RC แบบ SBUS / PPM อินพุต​โ⁠ม⁠ดู⁠ล​จ่ายไฟ พอร์ต GPS และ​ส⁠วิ⁠ต⁠ช์​นิรภัย USB Type-C ช่องใส่การ์ด TF และ Ethernet เลือกระดับสัญญาณ PWM ได้ระหว่าง 3.3 V กับ 5 V

  • Ethernet 100 Mbps สำหรับคอมพิวเตอร์บนยาน

    พอร์ต Ethernet ใช้เชื่อมต่อคอมพิวเตอร์บนยาน เพื่อรองรับงานอย่างการทำงานแบบฝูง (Swarm) การติดตามและจดจำเป้าหมายด้วย AI และการทำแผนที่

  • รองรับ ArduPilot และ PX4 กับยานหลายประเภท

    ใช้​เ⁠ฟิ⁠ร์⁠ม⁠แ⁠ว⁠ร์​ PX4 หรือ ArduPilot ได้กับ UGV, USV เครื่องบินปีกตรึง ​โ⁠ด⁠ร⁠น​หลายใบพัด 3–8 แกน ​เ⁠ฮ⁠ลิ⁠ค⁠อ⁠ป⁠เ⁠ต⁠อ⁠ร์​ และ VTOL ปรับตั้ง​พ⁠า⁠ร⁠า⁠มิ⁠เ⁠ต⁠อ⁠ร์​และควบคุมได้ผ่าน​ซ⁠อ⁠ฟ⁠ต์⁠แ⁠ว⁠ร์​ SIYI UniGCS

  • ขนาด 49 x 42.6 x 16.2 mm หนักประมาณ 40 g

    ตัวเครื่องขนาดเล็กช่วยให้เหลือพื้นที่เดินสายมากขึ้นใน​โ⁠ด⁠ร⁠น​ FPV และ​แ⁠พ⁠ล⁠ต⁠ฟ⁠อ⁠ร์⁠ม​ขนาดกะทัดรัด ทำงานได้ที่ -30 ถึง 60 ℃ รับไฟจาก​โ⁠ม⁠ดู⁠ล​จ่ายไฟ 4.5–5.5 V และรับแรงดันฝั่ง​เ⁠ซ⁠อ⁠ร์⁠โ⁠ว​ 0–9.5 V

ข้อมูลจำเพาะทางเทคนิค

​ฮ⁠า⁠ร์⁠ด⁠แ⁠ว⁠ร์​ Hardware1
UniFC 6 PICO — ​ฮ⁠า⁠ร์⁠ด⁠แ⁠ว⁠ร์​
​โ⁠ป⁠ร⁠เ⁠ซ⁠ส⁠เ⁠ซ⁠อ⁠ร์​หลักMain ProcessorSTM32H743IIK6
(32 Bit Arm ® Cortex®-M7, 480MHz, 2MB memory, 1MB RAM)
​เ⁠ซ⁠น⁠เ⁠ซ⁠อ⁠ร์​ Sensors3
UniFC 6 PICO — ​เ⁠ซ⁠น⁠เ⁠ซ⁠อ⁠ร์​
​เ⁠ซ⁠น⁠เ⁠ซ⁠อ⁠ร์​วัดความเร่ง / ​ไ⁠จ⁠โ⁠ร​Accelerometer / GyroICM45686 / BMI088
เข็มทิศอิเล็กทรอนิกส์Electronic CompassIST8310
​บ⁠า⁠ร⁠อ⁠มิ⁠เ⁠ต⁠อ⁠ร์​BarometerICP20100 x2
​อิ⁠น⁠เ⁠ท⁠อ⁠ร์⁠เ⁠ฟ⁠ซ​ภายนอก External Interface9
UniFC 6 PICO — ​อิ⁠น⁠เ⁠ท⁠อ⁠ร์⁠เ⁠ฟ⁠ซ​ภายนอก
พอร์ตอนุกรม UARTUART Serial Port5
I2C3
CAN2
เอาต์พุต PWMPWM Output14
อินพุตสัญญาณ RCRC InputSBUS, PPM
อินพุต​โ⁠ม⁠ดู⁠ล​จ่ายไฟPower Module Input1
GPS และ​ส⁠วิ⁠ต⁠ช์​นิรภัยGPS & Safety1
USB (Type-C)1
ช่องใส่การ์ด TFTF Card Slot1
ภาพรวม Overall7
UniFC 6 PICO — ภาพรวม
ประเภทโมเดลที่รองรับCompatible ModelPX4 / ArduPilot Firmware
(Ugvs, usvs, fixed-wing, 3–8 axis multi-rotor, helicopter, VTOL, etc.)
แรงดันไฟฟ้าขาเข้าจาก​โ⁠ม⁠ดู⁠ล​จ่ายไฟPower Module Voltage Input4.5 ~ 5.5 V
แรงดันไฟฟ้าขาเข้าทาง USBUSB Voltage Input5 V (±0.25 V)
แรงดันไฟฟ้าขาเข้าฝั่ง​เ⁠ซ⁠อ⁠ร์⁠โ⁠ว​Servo Voltage Input0 ~ 9.5 V
อุณหภูมิใช้งานWorking Temperature-30 ~ 60 ℃
ขนาดDimensions49 x 42.6 x 16.2 mm
น้ำหนักWeightAbout 40 g
อุปกรณ์ในกล่อง

Dimensions (With Package): L182 * W123 * H26 mm · Weight (With Package): 175 g

  • UniFC 6 PICO Outbox x1
  • UniFC 6 PICO x1
  • UniFC 6 PICO Power Module x1
  • I2C Adapter Cable / CAN Adapter Cable x2
  • TELEM1 Adapter Cable x1
  • SBUS Signal Adapter Cable x1
  • Ethernet Cable x1
  • Type-C USB Data Cable x1
  • 3M Double-Sided Tape (40x20 mm) x3

ชื่อรายการตามเอกสารของ SIYI รายการจริงอาจต่างกันตามชุดที่เลือก

ข้อมูลจำเพาะอ้างอิงจาก​เ⁠ว็⁠บ⁠ไ⁠ซ⁠ต์​ SIYI ณ วันที่ 1 ตุลาคม 2569 ผู้ผลิตอาจปรับปรุงข้อมูลได้โดยไม่แจ้งล่วงหน้า ดูหน้าสินค้าบน​เ⁠ว็⁠บ⁠ไ⁠ซ⁠ต์​ SIYI

เหมาะกับงานประเภทใด

SIYI ยังไม่ได้เผยแพร่​ค⁠อ⁠น⁠ฟิ⁠ก​อ้างอิงที่ระบุรุ่นนี้โดยตรง สินค้าในกลุ่ม ​อ⁠อ⁠โ⁠ต⁠ไ⁠พ⁠ล⁠อ⁠ต​ ใช้ใน​โ⁠ซ⁠ลู⁠ชั⁠น​สำหรับ​แ⁠พ⁠ล⁠ต⁠ฟ⁠อ⁠ร์⁠ม​ต่อไปนี้

​ด⁠า⁠ว⁠น์⁠โ⁠ห⁠ล⁠ด​ — UniFC 6 PICO

​ไ⁠ฟ⁠ล์​จาก​เ⁠ซิ⁠ร์⁠ฟ⁠เ⁠ว⁠อ⁠ร์​ของ SIYI ตามข้อมูล ณ วันที่ 1 ตุลาคม 2569 ตรวจสอบเวอร์ชันล่าสุดได้ที่หน้า​ด⁠า⁠ว⁠น์⁠โ⁠ห⁠ล⁠ด​ของ SIYI

หน้า​ด⁠า⁠ว⁠น์⁠โ⁠ห⁠ล⁠ด​ของ SIYI

ดูในแคตตาล็อก: โบรชัวร์สินค้า SIYI ฉบับ 2026/09 — หน้า 22

บทความและกรณีศึกษาเกี่ยวกับ UniFC 6 PICO

คู่มือ

คู่มือเลือกระบบควบคุมการบิน​โ⁠ด⁠ร⁠น: ​อ⁠อ⁠โ⁠ต⁠ไ⁠พ⁠ล⁠อ⁠ต​ GNSS และ RTK

สิ่งที่ควรเทียบเมื่อเลือกระบบควบคุมการบิน​โ⁠ด⁠ร⁠น​ ทั้ง​โ⁠ป⁠ร⁠เ⁠ซ⁠ส⁠เ⁠ซ⁠อ⁠ร์​ ระบบ​เ⁠ซ⁠น⁠เ⁠ซ⁠อ⁠ร์​สำรอง ​อิ⁠น⁠เ⁠ท⁠อ⁠ร์⁠เ⁠ฟ⁠ซ​ และประเภทยานที่รองรับ พร้อมแนวทางเลือก​โ⁠ม⁠ดู⁠ล​ GNSS และ RTK ของ SIYI

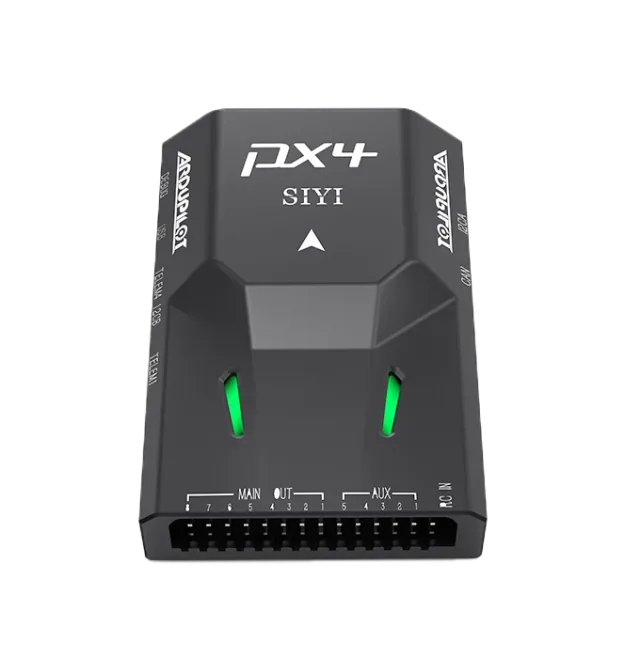
N7 ระบบควบคุมการบิน (ออโตไพลอต)

​อ⁠อ⁠โ⁠ต⁠ไ⁠พ⁠ล⁠อ⁠ต​

N7

​อ⁠อ⁠โ⁠ต⁠ไ⁠พ⁠ล⁠อ⁠ต​สำหรับ ArduPilot / PX4 ใช้ STM32H7 มี IMU สำรอง 2 ชุด และโครงสร้างดูดซับแรงสั่นสะเทือนภายใน

  • ​โ⁠ป⁠ร⁠เ⁠ซ⁠ส⁠เ⁠ซ⁠อ⁠ร์​ STM32H7 480 MHz
  • IMU 2 ชุด + กันสั่นสะเทือนภายใน
  • 47 x 68 x 19 mm หนัก 57 g
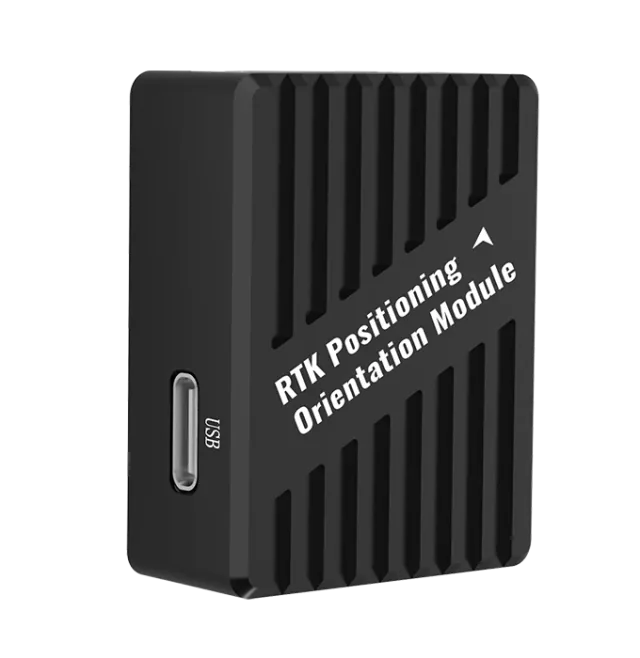
RTK โมดูลระบุตำแหน่งและหาทิศทางแบบเสาอากาศคู่

​อ⁠อ⁠โ⁠ต⁠ไ⁠พ⁠ล⁠อ⁠ต​

RTK Positioning & Orientation Module

​โ⁠ม⁠ดู⁠ล​ RTK หลายความถี่ ใช้​โ⁠ม⁠ดู⁠ล​เดียวต่อเสาอากาศ 2 ต้นเพื่อหาทิศทาง พร้อมเข็มทิศ PNI RM3100

  • แนวราบ 0.8 cm + 1 PPM
  • ทิศทาง 0.2° ที่ Baseline 1 m
  • ​โ⁠ม⁠ดู⁠ล​เดียว เสาอากาศคู่
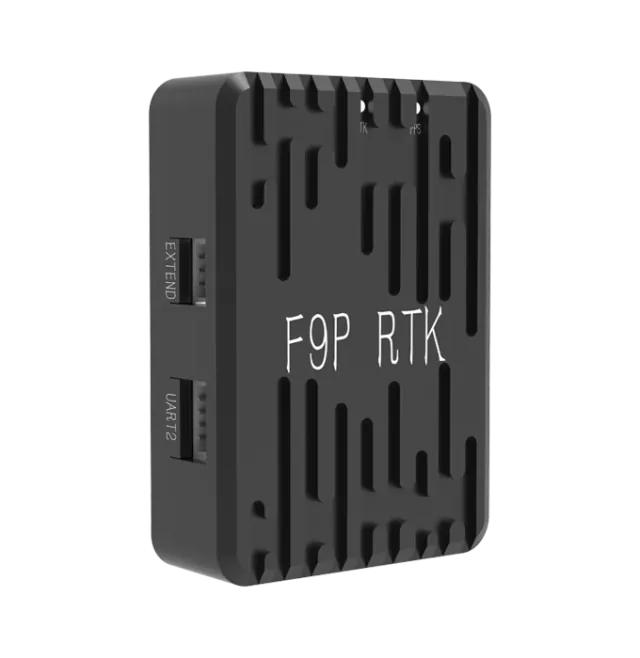
F9P RTK โมดูลระบุตำแหน่ง GNSS หลายความถี่

​อ⁠อ⁠โ⁠ต⁠ไ⁠พ⁠ล⁠อ⁠ต​

F9P RTK

​โ⁠ม⁠ดู⁠ล​ RTK ที่ใช้ ZED-F9P ทำหน้าที่เป็นสถานีเคลื่อนที่หรือสถานีฐานได้ และหาทิศทางได้ด้วย​โ⁠ม⁠ดู⁠ล​ 2 ตัว

  • ความแม่นยำตำแหน่ง 1 cm + 1 ppm
  • u-blox ZED-F9P 184 ช่อง
  • ใช้เป็นสถานีเคลื่อนที่หรือสถานีฐาน
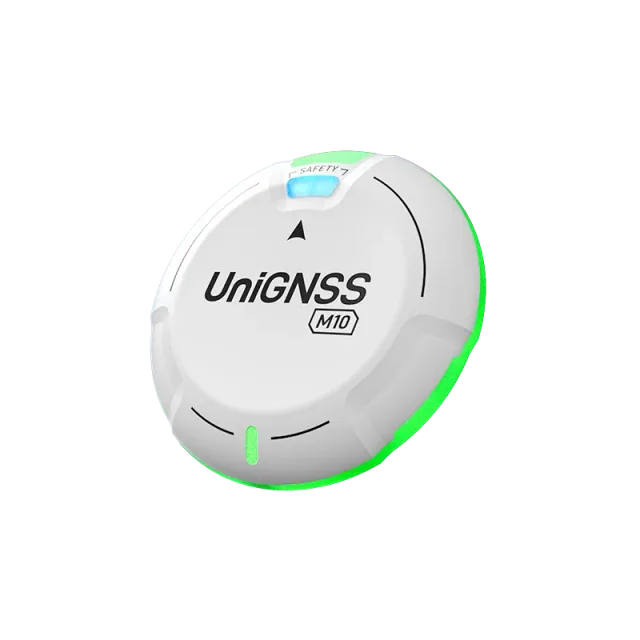
UniGNSS M10 โมดูล GNSS แบบ DroneCANใหม่

​อ⁠อ⁠โ⁠ต⁠ไ⁠พ⁠ล⁠อ⁠ต​

UniGNSS M10

​โ⁠ม⁠ดู⁠ล​ GNSS ที่ใช้ u-blox M10 สื่อสารผ่าน DroneCAN พร้อมเข็มทิศ ไฟสถานะ บัซเซอร์ และ​ส⁠วิ⁠ต⁠ช์​นิรภัย

  • DroneCAN + ตัวรับ u-blox M10
  • ความแม่นยำแนวราบ 1.5 m CEP
  • รับ GNSS 4 ระบบพร้อมกัน

สนใจ UniFC 6 PICO?

ส่งรายละเอียดงานของคุณมาให้เรา เพื่อรับข้อมูลเพิ่มเติม ใบเสนอราคา หรือคำแนะนำในการเลือกชุดอุปกรณ์

ค้นหาใน​เ⁠ว็⁠บ⁠ไ⁠ซ⁠ต์​

เช่น ZT30, กล้องความร้อน, ​โ⁠ด⁠ร⁠น​ตรวจสอบ, RTK