คู่มือเลือกระบบควบคุมการบินโดรน: ออโตไพลอต GNSS และ RTK
สิ่งที่ควรเทียบเมื่อเลือกระบบควบคุมการบินโดรน ทั้งโปรเซสเซอร์ ระบบเซนเซอร์สำรอง อินเทอร์เฟซ และประเภทยานที่รองรับ พร้อมแนวทางเลือกโมดูล GNSS และ RTK ของ SIYI
ระบบควบคุมการบิน (Flight Controller) หรือออโตไพลอต คือคอมพิวเตอร์ที่ทำให้ยานไร้คนขับทรงตัวและเคลื่อนที่ตามเส้นทางที่กำหนด โดยอ่านค่าจากเซนเซอร์ IMU เข็มทิศ บารอมิเตอร์ และระบบระบุตำแหน่งด้วยดาวเทียม ประมวลผลลูปควบคุม แล้วสั่งงานมอเตอร์กับเซอร์โวของมัลติโรเตอร์ เครื่องบินปีกตรึง ยานภาคพื้น หรือเรือ
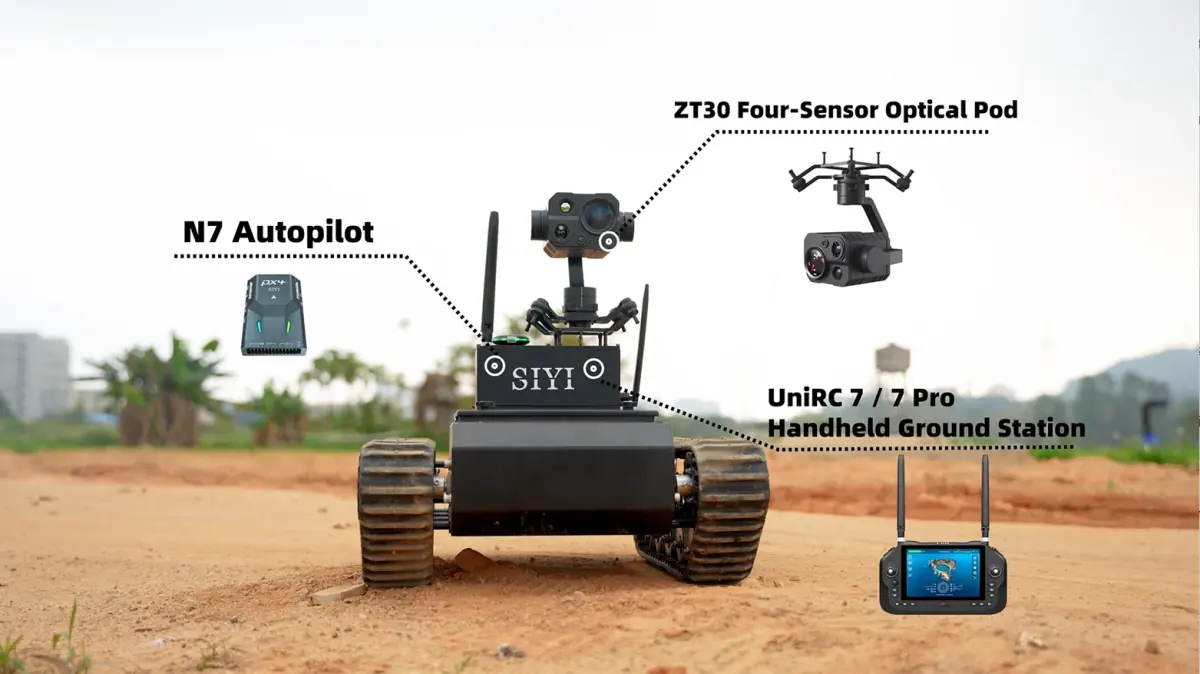
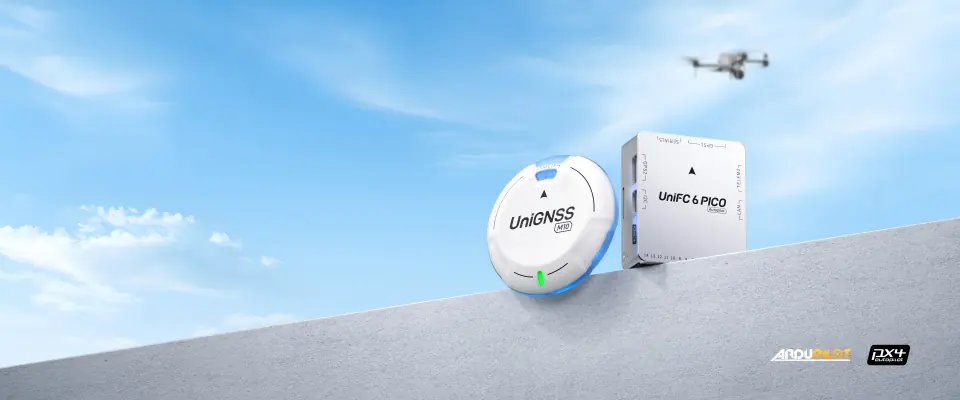
กลุ่มออโตไพลอตของ SIYI มีระบบควบคุมการบิน 2 รุ่น คือ N7 และ UniFC 6 PICO พร้อมโมดูล GNSS และ RTK โมดูลจ่ายไฟ และเซนเซอร์วัดความเร็วลม บทความนี้สรุปประเด็นที่ควรนำมาเทียบ โดยอ้างอิงตารางข้อมูลจำเพาะของผู้ผลิต
ระบบนิเวศโอเพนซอร์ส: ArduPilot และ PX4
ArduPilot และ PX4 เป็นโครงการเฟิร์มแวร์ออโตไพลอตแบบโอเพนซอร์ส ผู้วางระบบเลือกใช้เพราะตรวจสอบและปรับแต่งโค้ดกับพารามิเตอร์ได้ และเฟิร์มแวร์ตระกูลเดียวพร้อมซอฟต์แวร์สถานีควบคุมภาคพื้นดินที่ใช้คู่กันก็รองรับยานได้หลายประเภท ระบบควบคุมการบินของ SIYI ทั้ง 2 รุ่นระบุว่ารองรับเฟิร์มแวร์ PX4 และ ArduPilot และคำอธิบาย N7 ของ SIYI กล่าวถึง QGroundControl กับ Mission Planner คำถามที่พบบ่อยของ N7 ระบุเพิ่มว่าการตั้งค่าและปรับจูนต้องอาศัยความรู้ด้านระบบควบคุมการบินแบบโอเพนซอร์ส
ประเด็นที่ควรพิจารณา
- โปรเซสเซอร์: ทั้ง 2 รุ่นใช้ STM32H743IIK6 ซึ่งเป็น Arm Cortex-M7 แบบ 32 บิต ความเร็ว 480 MHz โดย N7 มีโปรเซสเซอร์ร่วม STM32F103 เพิ่มอีกตัว
- เซนเซอร์และระบบสำรอง (Redundancy): ระบบสำรองหมายถึงมีเซนเซอร์ตัวที่สองทำงานแทนได้เมื่อตัวหนึ่งขัดข้อง N7 ระบุ IMU 2 ตัว เข็มทิศ 1 ตัว และบารอมิเตอร์ 1 ตัว ส่วน UniFC 6 PICO ระบุ IMU 2 ตัว เข็มทิศ 1 ตัว และบารอมิเตอร์ 2 ตัว SIYI ระบุว่าทั้ง 2 รุ่นมีระบบอุ่น IMU สำหรับสภาพอุณหภูมิต่ำ และนับเข็มทิศในโมดูล GPS เป็นเข็มทิศตัวที่สองของ N7
- อินเทอร์เฟซ: UART ใช้กับลิงก์เทเลเมทรีและ GNSS, CAN ใช้กับอุปกรณ์ DroneCAN, I2C ใช้กับเซนเซอร์ และ PWM ใช้ขับมอเตอร์กับเซอร์โว N7 มี UART 4 พอร์ต I2C 3 พอร์ต CAN 1 พอร์ต และ PWM มาตรฐาน 8 ช่องกับ IO แบบตั้งโปรแกรมได้ 5 ช่อง ส่วน UniFC 6 PICO มี UART 5 พอร์ต I2C 3 พอร์ต CAN 2 พอร์ต และเอาต์พุต PWM 14 ช่อง
- ประเภทยานที่รองรับ: ตารางของทั้ง 2 รุ่นระบุมัลติโรเตอร์ เครื่องบินปีกตรึง เฮลิคอปเตอร์ VTOL, UGV และ USV และคำอธิบาย N7 ของ SIYI ยังกล่าวถึงหุ่นยนต์อัจฉริยะ ระบบควบคุมตระกูลเดียวจึงใช้ได้ทั้งกับโครงการโดรน (UAV) ยานยนต์ภาคพื้นไร้คนขับ (UGV) และเรือไร้คนขับ (USV)
- ไฟเลี้ยง: แต่ละรุ่นรับไฟ 4.5 ~ 5.5 V จากโมดูลจ่ายไฟ จึงต้องเลือกโมดูลจ่ายไฟให้เหมาะกับแบตเตอรี่ของยาน ส่วนแรงดันขาเข้าฝั่งเซอร์โวอยู่ที่ 0 ~ 10 V สำหรับ N7 และ 0 ~ 9.5 V สำหรับ UniFC 6 PICO
- ขนาดและน้ำหนัก: N7 มีขนาด 47 x 68 x 19 mm หนัก 57 g ส่วน UniFC 6 PICO มีขนาด 49 x 42.6 x 16.2 mm หนักประมาณ 40 g
- อุณหภูมิใช้งาน: -20 ℃ ~ 65 ℃ สำหรับ N7 และ -30 ~ 60 ℃ สำหรับ UniFC 6 PICO
เทียบ N7 กับ UniFC 6 PICO
| ข้อมูลจำเพาะ | N7 | UniFC 6 PICO |
|---|---|---|
| โปรเซสเซอร์หลัก | STM32H743IIK6 (32-bit Arm Cortex-M7, 480 MHz, หน่วยความจำ 2 MB, RAM 1 MB) | STM32H743IIK6 (32-bit Arm Cortex-M7, 480 MHz, หน่วยความจำ 2 MB, RAM 1 MB) |
| โปรเซสเซอร์ร่วม (Co-processor) | STM32F103 (32-bit Arm Cortex-M3, 72 MHz, SRAM 20 KB) | - |
| เซนเซอร์วัดความเร่ง / ไจโร (IMU) | BMI088 / ICM20689 | ICM45686 / BMI088 |
| เข็มทิศอิเล็กทรอนิกส์ | IST8310 | IST8310 |
| บารอมิเตอร์ | MS5611 | ICP20100 x2 |
| พอร์ตอนุกรม UART | 4 | 5 |
| I2C | 3 | 3 |
| CAN | 1 | 2 |
| เอาต์พุต PWM | PWM IO มาตรฐาน 8 ช่อง / IO แบบตั้งโปรแกรมได้ 5 ช่อง | 14 |
| อินพุต RC | SBUS, PPM | SBUS, PPM |
| เฟิร์มแวร์และยานที่รองรับ | เฟิร์มแวร์ PX4 / ArduPilot (เครื่องบิน, มัลติโรเตอร์, เฮลิคอปเตอร์, VTOL, UGV, USV) | เฟิร์มแวร์ PX4 / ArduPilot (UGV, USV, เครื่องบินปีกตรึง, มัลติโรเตอร์ 3–8 แกน, เฮลิคอปเตอร์, VTOL ฯลฯ) |
| แรงดันขาเข้าจากโมดูลจ่ายไฟ | 4.5 ~ 5.5 V | 4.5 ~ 5.5 V |
| แรงดันขาเข้าฝั่งเซอร์โว | 0 ~ 10 V | 0 ~ 9.5 V |
| อุณหภูมิใช้งาน | -20 ℃ ~ 65 ℃ | -30 ~ 60 ℃ |
| ขนาด | 47 x 68 x 19 mm | 49 x 42.6 x 16.2 mm |
| น้ำหนัก | 57 g | ประมาณ 40 g |
คำอธิบาย UniFC 6 PICO ของ SIYI ยังระบุพอร์ต Ethernet 100 Mbps สำหรับต่อคอมพิวเตอร์บนยาน และเอาต์พุต PWM ที่สลับได้ระหว่าง 3.3 V กับ 5 V แต่พอร์ต Ethernet ไม่ได้อยู่ในรายการของตารางข้อมูลจำเพาะ
การระบุตำแหน่ง: GNSS หรือ RTK
ตัวรับสัญญาณ GNSS ทั่วไประบุตำแหน่งยานได้ในระดับเมตร ซึ่งเพียงพอสำหรับการนำทางทั่วไป ส่วน RTK ใช้ค่าปรับแก้จากสถานีฐานหรือบริการเครือข่ายเพื่อให้ได้ความแม่นยำระดับเซนติเมตร ซึ่งจำเป็นกับงานอย่างสำรวจและทำแผนที่ เมื่อใช้เสาอากาศ 2 ต้นหรือโมดูล 2 ตัว ระบบ RTK ยังหาทิศทางของยานจากสัญญาณดาวเทียมได้ จึงช่วยได้ในพื้นที่ที่สนามแม่เหล็กรบกวนจนเข็มทิศเชื่อถือไม่ได้
SIYI มีโมดูลระบุตำแหน่ง 4 รุ่น M9N GPS และ UniGNSS M10 เป็นโมดูล GNSS ที่มีเข็มทิศ IST8310 ไฟแสดงสถานะ บัซเซอร์ และสวิตช์นิรภัย โดย M10 สื่อสารผ่าน DroneCAN RTK Positioning & Orientation Module ให้ทั้งการระบุตำแหน่งและการหาทิศทางจากโมดูลตัวเดียวที่ต่อเสาอากาศ 2 ต้น ส่วน F9P RTK ใช้ฮาร์ดแวร์เดียวกันเป็นได้ทั้งสถานีเคลื่อนที่และสถานีฐาน และเมื่อใช้สถานีเคลื่อนที่ 2 ตัวจะหาทิศทางได้ คำถามที่พบบ่อยของ SIYI ระบุว่าค่าปรับแก้รับได้จากบริการ RTK แบบเครือข่ายผ่านสถานีควบคุมภาคพื้นดินแบบมือถือหรือลิงก์ของ SIYI หรือจากสถานีฐาน F9P RTK
| ข้อมูลจำเพาะ | M9N GPS | UniGNSS M10 | RTK Positioning & Orientation Module | F9P RTK |
|---|---|---|---|---|
| ตัวรับสัญญาณดาวเทียม | - | UBX-M10050 | GPS / GLONASS / Beidou / Galileo / QZSS | ZED-F9P (Ublox) 184 ช่อง |
| ย่านความถี่ดาวเทียม | - | GPS L1 C/A; QZSS L1 C/A, L1S; GLONASS L1OF; BeiDou B1I/B1C; Galileo E1B/C; SBAS L1 C/A | เสาอากาศ 1: Beidou B1I, B2I, B3I; GPS L1C/A, L2P(Y) / L2C, L5; GLONASS L1, L2; Galileo E1, E5a, E5b; QZSS L1, L2, L5 เสาอากาศ 2: Beidou B1I, B2I, B3I; GPS L1C/A, L2C; GLONASS L1, L2; Galileo E1, E5b; QZSS L1, L2 | GPS L1C/A, L2C; GLONASS L1OF, L2OF; Galileo E1B/C, E5b; BeiDou B1I, B2I; QZSS L1C/A, L2C |
| ความแม่นยำการระบุตำแหน่ง | - | แนวราบ: 1.5 m CEP | แนวราบ: 0.8 cm + 1 PPM; แนวดิ่ง: 1.5 cm + 1 PPM | 1 cm + 1 ppm |
| การระบุตำแหน่งแบบ Single Point | - | - | แนวราบ: 1.5 m; แนวดิ่ง: 2.5 m | 1.5 m CEP |
| ความแม่นยำการหาทิศทาง | - | - | เสาอากาศคู่: ระยะฐาน (Baseline) 1 m ความแม่นยำการหาทิศทาง 0.2 องศา | เสาอากาศคู่: (0.25 / R)° โดย R คือระยะห่างเป็นเมตรระหว่างเสาอากาศของสถานีเคลื่อนที่ทั้งสองตัว การหาทิศทางด้วยโมดูลคู่: ความแม่นยำแกน Yaw 0.35 องศา (ค่าอ้างอิง) |
| อินเทอร์เฟซ / โปรโตคอลสื่อสาร | - | DroneCAN | 1 x UART & I2C / 1 x UART / 1 x USB (Type-C) | 2 x UART / 1 x USB (Type-C) |
| น้ำหนัก | - | 31 g | 22.8 g | 31 g |
ค่าความแม่นยำคงไว้ตามที่ตารางข้อมูลจำเพาะระบุ โดยพจน์ + 1 PPM จะเพิ่มขึ้นตามระยะห่างจากสถานีฐาน SIYI ไม่ได้เผยแพร่ตารางข้อมูลจำเพาะของ M9N GPS คอลัมน์ดังกล่าวจึงแสดงเครื่องหมาย -
โมดูลเสริมและขั้นตอนถัดไป
โมดูลจ่ายไฟ 2 รุ่นทำหน้าที่จ่ายไฟให้ระบบควบคุมการบินและรายงานข้อมูลแบตเตอรี่ Hall Effect Current Sensor Power Module รับแรงดัน 7 ~ 100 V และวัดกระแสแบบไม่สัมผัสได้สูงสุด 180 A ส่วน N7 Flight Controller Power Module รับแรงดัน 2 ~ 14 S และวัดกระแสได้สูงสุด 120 A สำหรับเครื่องบินปีกตรึงและ VTOL มี MS4525 Airspeed Module ซึ่งเป็นเซนเซอร์วัดความเร็วลมที่ช่วยป้องกันภาวะร่วงหล่น (Stall) และใช้ได้กับระบบควบคุมการบินที่ใช้เฟิร์มแวร์ ArduPilot หรือ PX4
หากต้องการศึกษาต่อ นำระบบควบคุมการบินหรือโมดูลระบุตำแหน่งมาวางเทียบกันได้ที่หน้าเปรียบเทียบ คัดตัวเลือกด้วยตัวช่วยค้นหาผลิตภัณฑ์ หรือติดต่อเราพร้อมแจ้งประเภทยาน เพย์โหลด และความแม่นยำที่ต้องการ
คำถามที่พบบ่อย
N7 และ UniFC 6 PICO รองรับเฟิร์มแวร์ใด
ทั้ง 2 รุ่นระบุว่ารองรับเฟิร์มแวร์ PX4 และ ArduPilot โดยรายการยานที่รองรับครอบคลุมมัลติโรเตอร์ เครื่องบินปีกตรึง เฮลิคอปเตอร์ VTOL, UGV และ USV
N7 กับ UniFC 6 PICO ต่างกันอย่างไร
ทั้ง 2 รุ่นใช้โปรเซสเซอร์หลัก STM32H743IIK6 เหมือนกัน N7 มีโปรเซสเซอร์ร่วม STM32F103 และหนัก 57 g ส่วน UniFC 6 PICO หนักประมาณ 40 g และระบุ UART 5 พอร์ต CAN 2 พอร์ต เอาต์พุต PWM 14 ช่อง และบารอมิเตอร์ 2 ตัว
จำเป็นต้องใช้ RTK หรือโมดูล GNSS ทั่วไปก็เพียงพอ
โมดูล GNSS เช่น UniGNSS M10 ซึ่งระบุความแม่นยำแนวราบ 1.5 m CEP ใช้กับการนำทางทั่วไปได้ ควรเลือก RTK เมื่องานต้องการความแม่นยำระดับเซนติเมตร เช่น 1 cm + 1 ppm ของ F9P RTK ซึ่งต้องอาศัยค่าปรับแก้จากสถานีฐานหรือเครือข่าย