วิธีเลือกระบบขับเคลื่อนโดรน: มอเตอร์ ESC และใบพัดสำหรับโดรนอุตสาหกรรม
วิธีเลือกขนาดระบบขับเคลื่อนโดรนแบบรวมชุด ดูแรงยกต่อแกน ใบพัด แรงดันแบตเตอรี่ สัญญาณ PWM/CAN และระดับ IP พร้อมตารางเปรียบเทียบ SIYI E3, D6, E6 และ E8
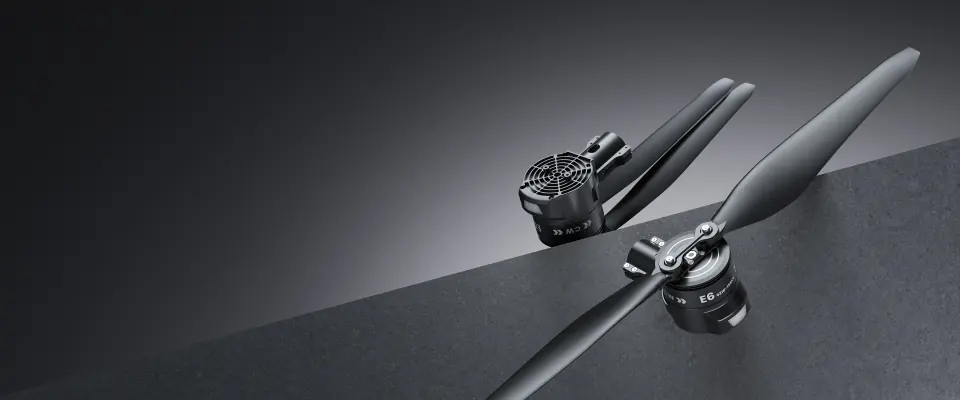
บนโดรนมัลติโรเตอร์ น้ำหนักทั้งหมดที่ลอยอยู่ในอากาศถูกรับไว้ด้วยระบบขับเคลื่อน ซึ่งประกอบด้วยมอเตอร์ ชุดควบคุมความเร็วมอเตอร์ (ESC) ที่ทำหน้าที่ขับมอเตอร์ และใบพัด ระบบขับเคลื่อนแบบรวมชุดนำทั้งสามส่วนมาประกอบเป็นชุดเดียวที่จับคู่และปรับจูนโดยผู้ผลิตรายเดียว พร้อมติดตั้งเข้ากับแขนของเครื่อง
ผู้วางระบบเลือกใช้ชุดแบบรวมเพราะไม่ต้องคัดเลือก เดินสาย และปรับจูนมอเตอร์ ESC กับใบพัดให้เข้ากันเอง อีกทั้งข้อมูลแรงยกที่ได้ก็เป็นค่าของทั้งชุด บทความนี้อธิบายตัวเลขที่ต้องดูเมื่อเลือกขนาดระบบขับเคลื่อนโดรน ตั้งแต่มอเตอร์โดรนอุตสาหกรรม ESC ไปจนถึงใบพัด สำหรับโดรน (UAV) ที่กำลังออกแบบ และเปรียบเทียบระบบขับเคลื่อนของ SIYI 4 รุ่น
ตัวเลขที่ใช้ตัดสินใจ
- แรงยกสูงสุดกับน้ำหนักบินขึ้นที่แนะนำ: แรงยกสูงสุดคือแรงที่ชุดขับเคลื่อนหนึ่งชุดทำได้เมื่อเร่งคันเร่ง (throttle) เต็มที่ แต่โดรนต้องมีแรงยกสำรองไว้รักษาท่าทางการบิน ไต่ระดับ และต้านลมกระโชก น้ำหนักบินขึ้นที่แนะนำต่อแกนจึงต่ำกว่าแรงยกสูงสุดอยู่มาก เช่น E8 ระบุ 18.5 kg เทียบกับ 5–8 kg ซึ่งเป็นค่าต่อแกนทั้งคู่ การกำหนดขนาดเครื่องจึงควรยึดค่าที่แนะนำ
- เงื่อนไขที่มากับตัวเลข: ค่าแรงยกของ E6 ระบุที่ระดับน้ำทะเล ส่วนแรงยกสูงสุดของ E3 ระบุที่ 16A อากาศที่เบาบางลงทำให้แรงยกลดลง และ FAQ ของ SIYI สำหรับ E6 กับ D6 ระบุว่าแรงยกที่คันเร่งเต็มจะลดลงเมื่ออุณหภูมิมอเตอร์สูงขึ้น
- ใบพัด ระยะ wheelbase และท่อแขน: ใบพัดขนาดใหญ่ต้องการระยะห่างระหว่างโรเตอร์มากขึ้น E3 ระบุให้ใช้กับระยะ wheelbase 600 mm - 700 mm และ E8 ระบุ ≥1200 mm ส่วน D6, E6 และ E8 ระบุเส้นผ่านศูนย์กลางท่อแขนที่ติดตั้งได้
- แรงดันแบตเตอรี่และค่า KV: KV คือความเร็วรอบของมอเตอร์ขณะไม่มีโหลดต่อโวลต์ โดยทั่วไปใบพัดขนาดใหญ่จะใช้คู่กับมอเตอร์ KV ต่ำและแบตเตอรี่แรงดันสูง E3 ระบุให้ใช้แบตเตอรี่ 6S ส่วนอีกสามรุ่นใช้ 12–14S LiPo ซึ่งเป็นตัวกำหนดระบบไฟของทั้งลำไปด้วย
- สัญญาณควบคุมและ FOC: PWM คือสัญญาณคันเร่งแบบพัลส์ทางเดียว ส่วน CAN เป็นบัสดิจิทัลที่ส่งคำสั่งคันเร่งและส่งข้อมูลการทำงานกลับมาได้ ทั้ง 4 รุ่นรับได้ทั้งสองแบบ จึงใช้เป็นช่องทางสำรองของกันและกันได้ ส่วน FOC คือการที่ ESC ปรับกระแสมอเตอร์ให้เป็นรูปคลื่นใกล้เคียงไซน์ตามตำแหน่งโรเตอร์ แทนการสลับกระแสเป็นช่วงหยาบ ๆ แรงบิดจึงเรียบและทำงานเงียบกว่า
- การป้องกันน้ำและฝุ่น อุณหภูมิ และน้ำหนัก: ในรหัส IP ตัวเลขหลักแรกบอกระดับการป้องกันฝุ่น หลักที่สองบอกระดับการป้องกันน้ำ และ X หมายถึงไม่ได้ระบุ E3 และ D6 ระบุ IPX5 ส่วน E6 ระบุ IPX6 และตารางของ E8 พิมพ์ว่า IP6X จึงควรยืนยันระดับการป้องกันน้ำของ E8 ก่อนวางแผนงานที่ต้องเปียกน้ำ อุณหภูมิใช้งานมีระบุเฉพาะ E3 และ E6 ส่วนน้ำหนักของแต่ละชุดดูได้ในตาราง
เปรียบเทียบ E3, D6, E6 และ E8
ค่าในตารางคงหน่วยและเงื่อนไขตามข้อมูลจำเพาะของ SIYI เครื่องหมาย - หมายถึงไม่มีค่าที่เผยแพร่
| ข้อมูลจำเพาะ | E3 | D6 | E6 | E8 |
|---|---|---|---|---|
| แรงยกสูงสุด (ต่อแกน) | 2.2 kg (16A) | 6.5 kg | 12.5 kg (ที่ระดับน้ำทะเล) | 18.5 kg |
| น้ำหนักบินขึ้นที่แนะนำ (ต่อแกน) | 0.5~1 kg | 2 ถึง 2.5 kg | 3-6 kg (ที่ระดับน้ำทะเล) | 5-8 kg |
| เส้นผ่านศูนย์กลาง × ระยะพิตช์ของใบพัด | 15.5 inch × 5.8 inch | 22 inch × 7.8 inch (ใบพัดตรง) / 9 inch (ใบพัดพับได้) | 24 mm × 9.0 mm (ตามต้นฉบับ) | 32*12.0" (ตามต้นฉบับ) |
| ค่า KV ของมอเตอร์ | 350 rpm/V | 130 KV | 155 KV | 110 rpm/V |
| แบตเตอรี่ที่แนะนำ | 6S | 12~14S LiPo | 12-14S (LiPo) | 12-14S LiPo |
| ระยะ wheelbase ที่รองรับ | 600 mm - 700 mm | - | - | ≥1200 mm |
| เส้นผ่านศูนย์กลางท่อแขน | - | 30 mm | Φ30 mm | φ40 mm |
| การป้องกันน้ำและฝุ่น (ระดับ IP) | IPX5 | IPX5 | IPX6 | IP6X |
| อุณหภูมิใช้งาน | -20~50 ℃ | - | -20~50 ℃ | - |
| น้ำหนัก | มอเตอร์ 120 g ± 1 g; ESC 46.5 g ± 0.1 g | 429 g (ไม่รวมใบพัด) | 825 g (รวมใบพัด) | 960 g (ไม่รวมใบพัด) |
มี 3 จุดในข้อมูลต้นทางที่ควรยืนยันก่อนเริ่มออกแบบ ได้แก่ ขนาดใบพัดของ E6 ที่พิมพ์เป็นหน่วย mm ขณะที่รุ่นอื่นใช้หน่วยนิ้ว ใบพัดของ E8 ที่ระบุรวมเป็นค่าเดียวว่า 32*12.0" โดยแถวระยะพิตช์แสดงค่าน้ำหนักแทน และน้ำหนักของ E6 ที่อยู่ใต้หัวข้อ “ไม่รวมใบพัด” แต่มีหมายเหตุกำกับว่า “รวมใบพัด”
อ่านตารางอย่างไรสำหรับโดรนแต่ละขนาด
- เฟรมขนาดกะทัดรัด: E3 ใช้กับระยะ wheelbase 600 mm - 700 mm บนแบตเตอรี่ 6S พร้อมใบพัดพับได้ 15.5 inch โดย SIYI วางตำแหน่งไว้สำหรับโดรนอุตสาหกรรมแบบพกพาและแพลตฟอร์มถ่ายทำภาพยนตร์ทางอากาศ
- มัลติโรเตอร์ระดับองค์กรขนาดกลาง: D6 ใช้ใบพัด 22 inch ได้ทั้งแบบตรงและแบบพับ ติดตั้งบนท่อแขน 30 mm และใช้แบตเตอรี่ 12~14S
- โดรนองค์กรและโดรนเกษตรขนาดใหญ่ขึ้น: E6 ระบุ IPX6 และ SIYI แนะนำสำหรับแพลตฟอร์มโดรนองค์กรหรือโดรนเกษตรที่มีน้ำหนักบินขึ้นต่ำกว่า 6 kg ต่อโรเตอร์
- โดรนบรรทุกหนัก: E8 ต้องใช้ระยะ wheelbase ≥1200 mm และท่อแขน φ40 mm ซึ่งเป็นระดับของเครื่องที่มักนำมาพิจารณาสำหรับงานขนย้ายวัสดุในไซต์ก่อสร้าง
หากต้องการตรวจสอบแบบของเครื่อง ให้นำน้ำหนักบินขึ้นที่วางแผนไว้หารด้วยจำนวนโรเตอร์ แล้วเทียบผลลัพธ์กับช่วงที่แนะนำของแต่ละรุ่น ส่วนการตั้งค่านั้น FAQ ของ SIYI ในหน้า E6 และ D6 อธิบายว่าให้ต่อสาย CAN ผ่านโมดูล CAN LINK เพื่อปรับค่าและอ่าน log ใน UniGCS
ขั้นตอนถัดไป
เทียบทั้ง 4 รุ่นได้ในหน้าเปรียบเทียบผลิตภัณฑ์ หรือคัดรุ่นด้วยเครื่องมือค้นหาผลิตภัณฑ์ จากนั้นติดต่อเราพร้อมน้ำหนักบินขึ้นที่วางแผนไว้ จำนวนโรเตอร์ แรงดันแบตเตอรี่ และเส้นผ่านศูนย์กลางท่อแขน เพื่อให้เราช่วยยืนยันรุ่นที่เข้ากัน
คำถามที่พบบ่อย
ทำไมน้ำหนักบินขึ้นที่แนะนำจึงต่ำกว่าแรงยกสูงสุด
แรงยกสูงสุดคือแรงที่ชุดขับเคลื่อนทำได้เมื่อเร่งเต็มที่ ขณะที่โดรนต้องมีแรงยกสำรองไว้ควบคุมท่าทาง ไต่ระดับ และต้านลม การกำหนดขนาดเครื่องจึงควรใช้ค่าน้ำหนักบินขึ้นที่แนะนำต่อแกน ไม่ใช่ค่าแรงยกสูงสุด
ระบบขับเคลื่อนของ SIYI รับสัญญาณคันเร่งได้ทั้ง PWM และ CAN หรือไม่
ได้ ทั้ง E3, D6, E6 และ E8 ระบุว่ารองรับ PWM และ CAN จึงใช้เป็นช่องทางสำรองของกันและกันได้ โดย FAQ ของ SIYI สำหรับ E6 และ D6 ระบุว่า PWM มีลำดับความสำคัญเหนือ CAN
E3, D6, E6 และ E8 ใช้แบตเตอรี่แบบใด
E3 ระบุให้ใช้แบตเตอรี่ 6S ส่วน D6, E6 และ E8 ระบุแบตเตอรี่ที่แนะนำเป็น 12–14S LiPo